Artykuł sponsorowany
M8 w głowicy robota — jak mały gwint montażowy wpływa na układ próżniowy
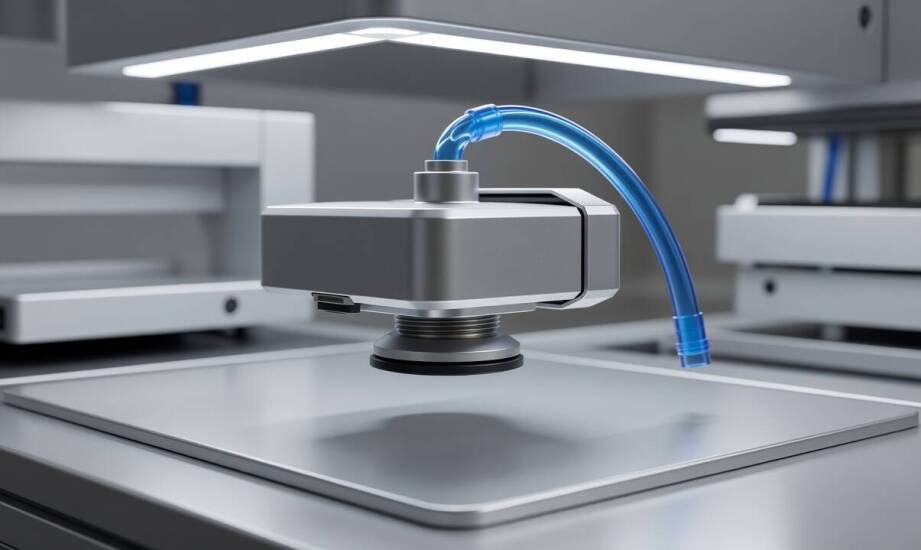
W systemach chwytaków próżniowych montowanych na głowicach robotów przemysłowych rozmiar mocowania odgrywa kluczową rolę w kształtowaniu geometrii całego modułu. Niewielka średnica przyłącza wymusza stosowanie kompaktowych rozwiązań konstrukcyjnych, co bezpośrednio rzutuje na całkowitą masę i wymiary narzędzia końcowego. Projektanci układów zrobotyzowanych muszą uwzględniać te parametry fizyczne już na początkowym etapie doboru komponentów pneumatycznych. Prawidłowa integracja elementów chwytających wymaga zachowania bezpiecznego balansu między lekkością a stabilnością mechaniczną głowicy.
Przeczytaj również: Jakie są wyzwania związane z instalacją krzyży aptecznych LED?
Gwint M8 jako interfejs między ssawką a adapterem
Standardowy gwint metryczny pełni funkcję podstawowego interfejsu łączącego ssawkę, adapter oraz element nośny w kompaktowych układach automatyki. Elementy montażowe, takie jak adaptery z serii SA-AG3/8, pozwalają na bezpośrednie zespolenie przossawek z cylindrami krótkoskokowymi bez wprowadzania zbędnych dystansów. Taka konstrukcja utrzymuje minimalną wysokość całego zespołu, co skutecznie zmniejsza moment bezwładności ramienia robota podczas szybkich przemieszczeń. Wykorzystywany często gwint 8 wpisuje się w ten trend, ułatwiając tworzenie lekkich i responsywnych modułów chwytających. Parametry wewnętrzne przyłącza mogą wpływać na maksymalną średnicę kanału próżniowego, co w specyficznych konfiguracjach zmienia dynamikę narastania podciśnienia. Podobne zależności obserwuje się w chwytakach miękkich, gdzie złącze musi pewnie i szczelnie spajać element elastyczny z bazą nośną maszyny. Integracja komponentów staje się znacznie prostsza, gdy inżynierowie mogą bazować na ustandaryzowanych systemach dopasowanych do profili konstrukcyjnych. W praktyce instalacyjnej firmy Ea Kraków dobiera się komponenty podciśnieniowe w taki sposób, aby zunifikowane złącza ułatwiały szybką wymianę i rekonfigurację narzędzi na linii produkcyjnej.
Ograniczenia małej średnicy gwintu w ruchu robota
Niewielki rozmiar przyłącza narzuca specyficzne ograniczenia mechaniczne, szczególnie zauważalne przy bardzo dynamicznej pracy głowicy manipulacyjnej. Mniejszy obwód mocowania zwiększa podatność punktu łączenia na działanie dźwigni sił bocznych, co wymusza ścisłą kontrolę momentów dokręcania podczas montażu chwytaka. Ograniczona przestrzeń fizyczna wokół złącza potrafi utrudniać wyprowadzenie przewodów pneumatycznych o większych przekrojach. Taki stan rzeczy bywa czynnikiem, który może spowalniać reakcję układu na sygnały z elektrozaworów sterujących, jeśli instalacja zostanie źle zaprojektowana.
W sytuacjach wymagających idealnej osiowości chwytu samo sztywne mocowanie nierzadko okazuje się niewystarczające. Konstruktorzy chętnie stosują wówczas dodatkowe adaptery kątowe lub przeguby kulowe, które kompensują odchylenia powierzchni detalu do około piętnastu stopni. Brak zastosowania takiej sprzętowej korekty w układach o zmiennej orientacji często prowadzi do powstawania nieszczelności i gubienia przenoszonych przedmiotów. Zjawisko to występuje najczęściej, gdy warga przossawki układa się niewspółosiowo względem płaszczyzny materiału. Obecność elastycznego przegubu ułatwia prawidłowy docisk i jednocześnie redukuje wibracje zmęczeniowe przenoszone bezpośrednio na korpus narzędzia.
O ostatecznej przydatności danego mocowania decyduje splot wielu parametrów inżynieryjnych, a nie wyłącznie jego rozmiar nominalny czy rodzaj skoku. Kluczowe znaczenie ma właściwe zestawienie geometrii chwytaka z zakładanymi obciążeniami dynamicznymi oraz głęboka analiza wygody późniejszego serwisu. Prawidłowe zbalansowanie sztywnych adapterów oraz kompensatorów pozwala zniwelować słabe punkty układów o małych przekrojach montażowych. Doskonałym przykładem optymalizacji są systemy, w których generator podciśnienia montuje się tuż przy przossawce, a krótki interfejs przyłączeniowy dba o minimalizowanie strat przepływu w obwodzie.
Kategorie artykułów
Polecane artykuły

Jak mała oczyszczalnia przydomowa wpływa na jakość wód gruntowych?

Dlaczego warto wybierać produkty z hurtowni części blacharskich o wysokiej jakości?

Ulotki a inne formy reklamy – co wybrać dla barów?